 Simone
角度前方交会法
的有关信息介绍如下: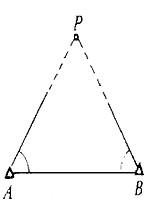
角度前方交会法是通过观测已知点与未知点间的水平角确定待定点平面坐标的测量方法,属于加密控制点的常用技术手段,主要包括前方交会、侧方交会和后方交会三种类型。该方法适用于变形观测点分散、测点远离控制点或不便直接量距的测量场景 。
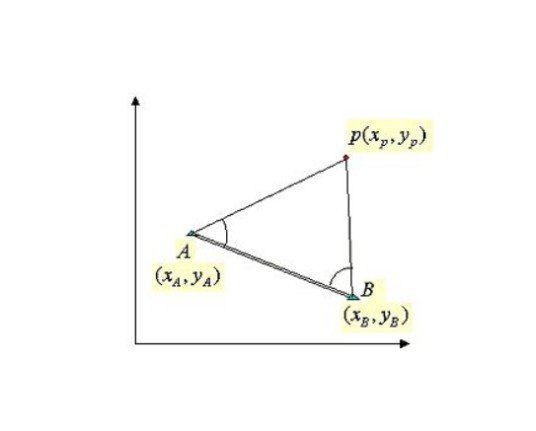
基本原理是通过两个已知坐标点观测未知点的夹角进行定位:测角前方交会法需在已知点A、B观测水平角α和β,运用三角函数解算待定点P的坐标。测量精度受测角误差、基线长度(A、B间距)及交会角γ影响,当交会角为60~120°时精度较优 。在建筑物倾斜监测中,通过观测顶部与底部中心连线的夹角变化,结合交会定点原理计算偏移量实现对塔形构筑物的倾斜观测 。
实际应用中需设置基准点并建立测量坐标系,既可作为水平位移监测的主要方法,也常与其他监测手段配合使用 。由于计算过程涉及复杂的数学解算且精度易受多重因素制约,多作为特定工况下的补充测量方案 。
想要了解更多“角度前方交会法”的信息,请点击:角度前方交会法百科