 Simone
唐文斌(原力灵机联合创始人兼CEO)
的有关信息介绍如下: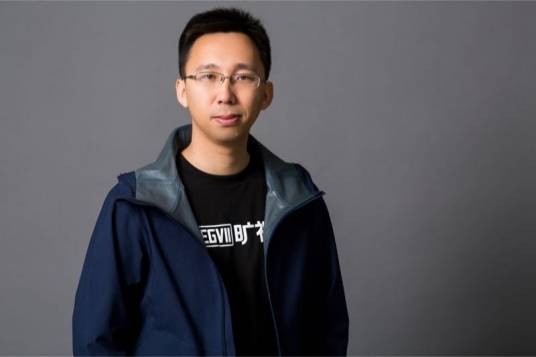
唐文斌,原力灵机联合创始人兼CEO ,原旷视科技联合创始人兼CTO 。他毕业于清华大学计算机科学实验班(姚班),获清华大学计算机科学硕士学位 。
在2020年至2026年间,唐文斌的工作从算法领域转向物理系统领域。2020年至2023年,作为旷视科技联合创始人兼CTO,他参与智慧物流项目,带领团队发布AIoT操作系统旷视河图,并参与河图2.0、智能托盘四向车系统等产品的发布 。2025年3月,原力灵机成立并完成天使轮融资 ;同年11月,公司完成A轮与A+轮融资 ;2025年11月24日,他参与原力聚合机器人重庆智能工厂的投产 。从2025年起,作为原力聚合机器人董事长及原力灵机CEO,他专注于具身智能领域 。2026年2月,提出“具身原生”理念,发布具身原生大模型DM0与Dexbotic开发框架 ;2026年6月,发布Ferrata多智能体混合作业系统 ;2026年7月,在开发者大会上发布通用具身基础模型DM0.5、通用机器人本体Apex及开发者平台DexDev等产品 。唐文斌致力于整合软硬件技术,推动具身智能在物理世界的应用 。
想要了解更多“唐文斌(原力灵机联合创始人兼CEO)”的信息,请点击:唐文斌(原力灵机联合创始人兼CEO)百科