 Simone
姿态计算
的有关信息介绍如下: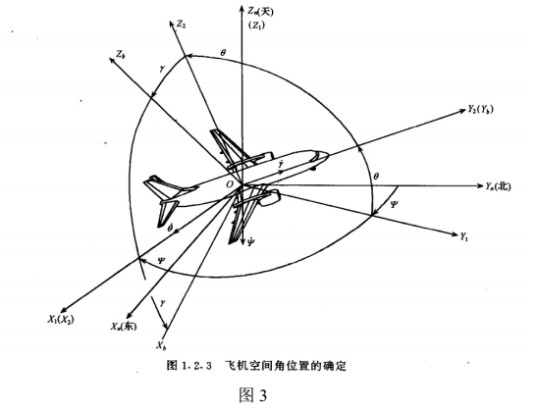
姿态计算是航空航天科技领域中确定载体坐标系与导航坐标系转换关系的技术,核心方法包括方向余弦矩阵、四元数及等效旋转矢量三类 。其通过维护方向余弦矩阵或四元数参数实现姿态角实时解算,其中方向余弦法直接更新9个矩阵参数,四元数法通过4个参数运算后转换为方向余弦矩阵。方向余弦法需维护9个参数但具有计算效率高、编程复杂度低的优势,四元数法参数较少但需最终转换为方向余弦矩阵。现代仿真表明两者精度相当,随着计算机技术进步,工程差异逐渐缩小 。该技术被应用于北斗双天线+IMU+角传感器融合方案,实现工程机械三维测量与施工协同 。四元数理论由哈密尔顿于19世纪提出,20世纪70年代因捷联惯导技术发展成为经典算法 。现代研究提出基于小波神经网络-扩展卡尔曼滤波(WNN-EKF)的算法提升精度,并开发分段交互算法实现旋转弹体姿态测量 。
想要了解更多“姿态计算”的信息,请点击:姿态计算百科